
다요소 윙, 기류 유도 간극과 주변 차체 표면
Tesla: 수납식 액티브 리어 윙은 외관과 다운포스를 어떻게 양립시킬까?
기술적 과제
리어 윙은 다운포스를 만들지만 고정식은 공기저항을 늘리고 후면 차체의 윤곽을 끊습니다. 차체 밖으로 돌출된 날개는 추돌 시 자전거·오토바이 이용자를 다치게 할 수도 있습니다. 주행 조건에 따른 수납·전개와 각도 조절뿐 아니라 외관과 안전성까지 고려한 리어 윙이 필요합니다.
기술적 해결책
수납할 때 두 날개를 차체 안에 숨기는 방법
윙 어셈블리(102)는 주익(106)과 그 앞의 앞전 슬랫(108)으로 이루어진 다요소 윙(104)을 사용합니다. 두 날개 사이에는 기류 유도 간극(302)이 있습니다. 수납할 때 주익 윗면의 작은 단차를 데크 리드(904)에 맞춰 차량(118)의 후면 차체 패널(206) 윤곽에 날개를 통합합니다. 앞전 슬랫은 후면 패널 아래에 숨고, 뒤로 연장된 리프트게이트 유리는 주익 앞전(144)을 가립니다. 도로 주행 시 후면 외관이 매끄럽게 이어져 날개와 슬랫의 경계가 드러나지 않게 합니다.
4절 링크로 날개를 전개하고 회전
윙 전개 기구(110)는 좌우에 4절 링크 기구(122)를 각각 둡니다. 제1 링크(120)와 제2 링크(308)는 차량 프레임(310)의 링크 지지부(312)에 회전 가능하게 연결되고, 반대쪽은 날개를 받치는 윙 지지 암(124)에 연결됩니다. 전개 액추에이터(304)가 늘어나면 링크가 날개 전체를 수납 위치(202)에서 위쪽과 뒤쪽으로 이동시킵니다.
윙 회전 기구(314)의 회전 액추에이터(306)는 지지 암 안에 있습니다. 액추에이터가 늘어나면 날개 전체가 회전해 받음각을 바꿉니다. 주익(106)과 앞전 슬랫(108)이 함께 움직여 기류 유도 간극(302)을 유지합니다. 윙 제어기(316)는 차량 센서(318)가 제공하는 속도, 가속도, GPS 위치와 주행 모드에 따라 전개와 회전을 제어합니다. 설계 목표의 예는 전개 3초 미만, 전체 각도 범위 회전 0.25초 미만입니다. 역구동이 불가능한 액추에이터를 사용해 공기력으로 되밀리지 않으며, 위치를 유지할 때 계속 전력을 공급할 필요도 없습니다.
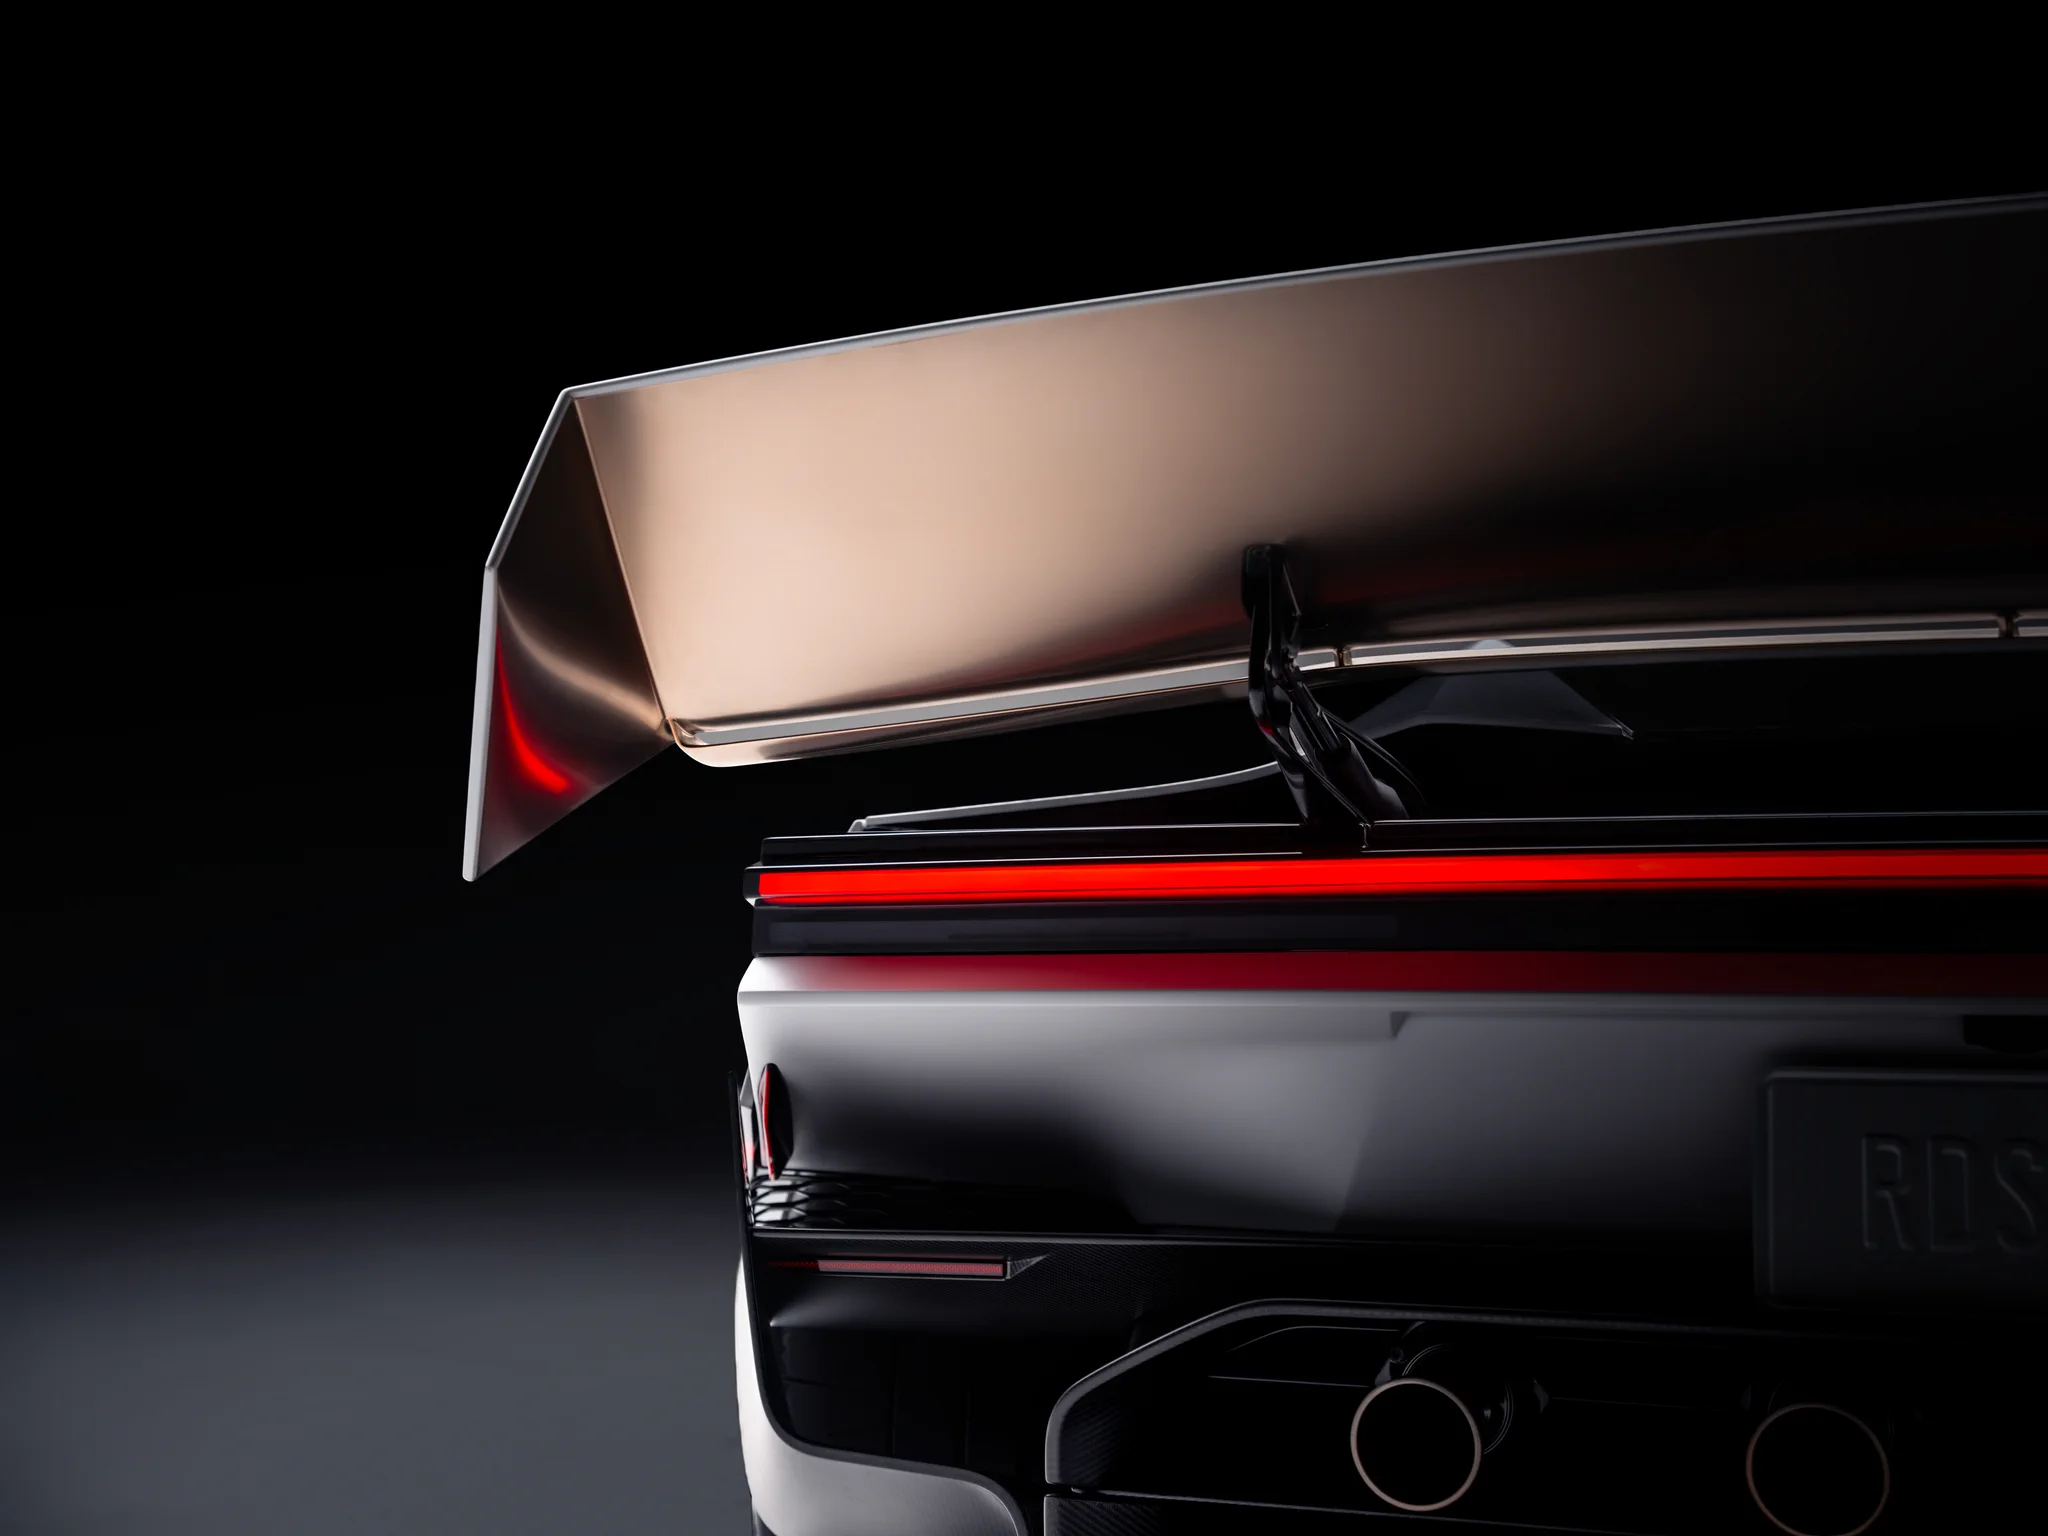
Tesla 공식 Roadster 후면 사진에는 들어 올린 날개와 그 아래의 지지 부재가 보입니다. Tesla는 제품 개발사이자 이 출원의 출원인입니다. 날개 위치와 지지부 배치를 바탕으로 두 구조의 관련성을 합리적으로 추정할 수 있습니다. 제품 사진은 날개가 올라간 상태이고 특허 도면은 수납 상태입니다. 이 절의 링크·액추에이터 설명을 함께 보면 날개가 차체에서 떨어져 나와 각도를 바꾸는 원리를 이해할 수 있습니다.
수납·저항 감소·고다운포스 상태 전환
다른 구성은 4절 링크 대신 리니어 레일을 사용합니다. 전개용 리니어 액추에이터(402)가 핀 연결 링크(406)를 통해 제1 프레임(408)을 제1 리니어 레일(404)을 따라 움직이고, 제2 리니어 레일(414)은 추가 지지와 안내를 담당합니다. 액추에이터가 늘어나면 다요소 윙(104)은 수납 위치(202)에 머뭅니다. 줄어들면 날개가 위쪽과 뒤쪽의 전개 위치(204)로 이동해 거의 수평이 됩니다. 날개는 회전축(410)을 통해 제2 프레임(412)에 연결됩니다. 레일식 회전 액추에이터(416)가 늘어나면 뒷전이 올라가 받음각이 커집니다.
| 모드 | 날개 위치 | 공기역학적 역할과 용도 |
|---|---|---|
| 도로 주행 | 수납하고 주익을 데크 리드에 맞춤 | 외관과 효율 유지. 고속 순항 시 부분 전개로 안정성을 높일 수도 있음 |
| 트랙·저항 감소(DRS) | 전개하고 날개를 거의 수평으로 유지 | 슬랫과 주익 사이 간극에서 실속이 발생해 슬랫 효과와 항력을 줄임. 직선 가속에 사용 |
| 트랙·고다운포스 | 전개 후 뒷전을 올려 받음각 증가 | 슬랫이 기류 방향을 바꾸고 주익의 흡입이 슬랫 표면의 경계층을 지지해 높은 받음각에서도 부착 흐름을 유지. 제동과 코너링에 사용 |
DRS는 Drag Reduction System(공기저항 감소 시스템)의 약자입니다. 두 날개 사이 간격의 예는 3–15 mm입니다. 개발 과정에서 전산유체역학(CFD)과 50% 축소·실물 크기 풍동 시험으로 검증했습니다. 수납에서 전개 상태로 바뀔 때 항력계수는 약 350 counts 증가하고 양력계수는 약 −1000 counts 변합니다. 음의 양력이 다운포스입니다. 전개 후 고다운포스 위치에서 저항 감소 위치로 회전하면 항력계수가 약 250 counts 줄어듭니다.
리니어 레일식 기구의 수납·전개·회전 상태
후방 충돌 시 돌출된 날개를 후퇴
완전히 전개된 날개는 차체 뒤로 돌출되므로 별도의 충돌 보호 시스템을 둡니다. 후면의 근접·레이더·카메라·압력 센서가 임박하거나 이미 발생한 후방 충돌을 감지하면 윙 제어기가 긴급 후퇴를 시작합니다. 뒷전(602)이 차량 최후단 윤곽(604)과 나란해질 때까지 움직여 날개가 차체 밖으로 돌출되지 않게 합니다. 후방 중앙 충돌(608)에서는 좌우로 기울이지 않고 후퇴합니다. 후방 측면 충돌(606)에서는 후퇴와 동시에 날개를 기울여 충돌 측의 돌출을 줄입니다. 완전 수납보다 이 위치에 먼저 도달하면 보행자나 자전거 이용자가 날개에 노출되는 시간을 줄일 수 있습니다. 다른 구성은 충격력이 정해진 문턱값을 넘을 때 기계식 래치가 풀리며 후퇴하는 수동 보호 방식으로, 전자 감지에 의존하지 않습니다.
후방 충돌 시 후퇴·기울기와 차량 최후단 윤곽의 관계
* 이 글은 기술의 구현 방식을 설명하며, 특허 권리범위나 침해 여부를 판단하지 않습니다.